MIT無人機避障研究:安全保證先看清假設
MIT介紹SANDO航線規劃方法,把移動障礙物的最高速度納入安全走廊計算,並在飛行中重規劃路徑。12次實機測試均避開動態障礙;數學保證仍須連同模型假設理解。
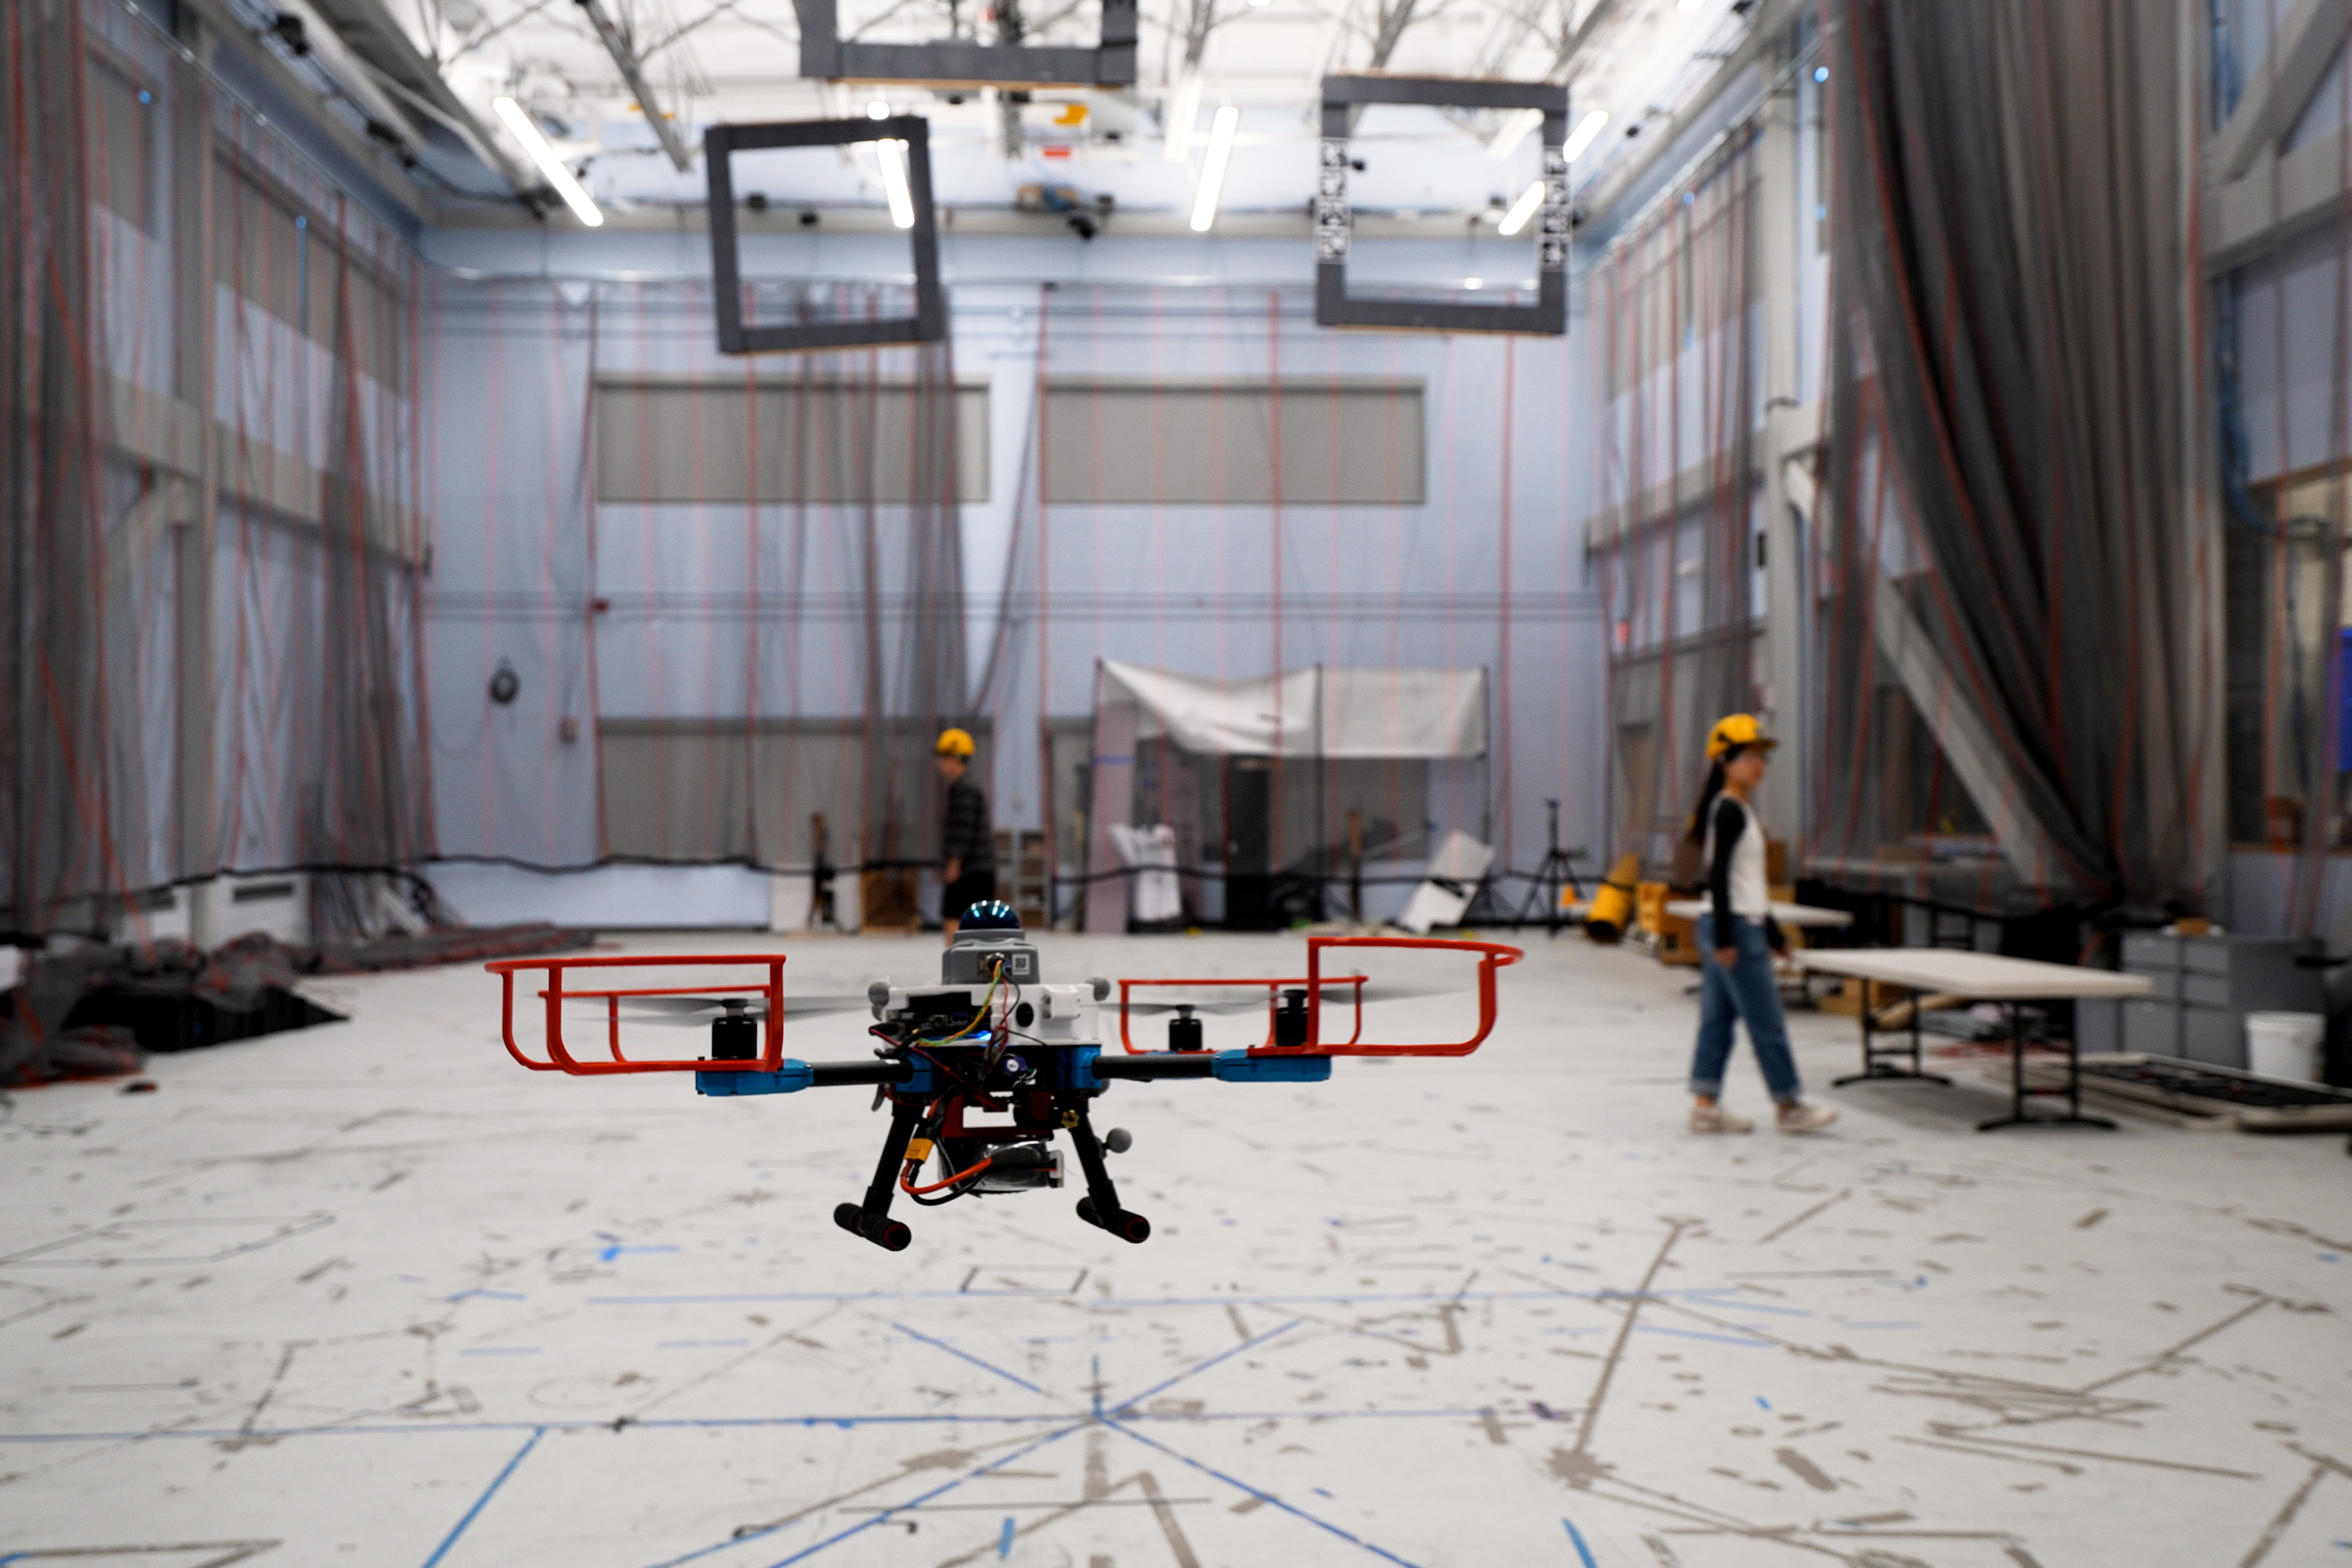
從靜態路線到時間敏感的安全走廊
系統把障礙物在一段時間內可能到達的範圍納入計算,再在安全區域規劃路徑。MIT報道分別交代模擬與12次無人機測試;這不是所有現實環境均不會碰撞的無條件保證。
可帶入STEM課的問題
編輯建議:讓學生先畫出固定障礙物的最短路,再加入會移動的障礙,比較安全距離如何隨速度及反應時間改變。評估重點可放在解釋假設與失效情境,而非只看能否到達終點。
證據與應用界線
報道指研究刊於IEEE Transactions on Robotics,但本輪只讀到MIT完整報道,論文頁未提供可讀全文。不能據此聲稱已完整審查證明,也不是直接可供中小學採購的教學套件。
轉引來源
MIT:Planning system ensures a robot’s flight path will remain collision-free相關資料
論文入口(本輪未取得可讀全文)來源資料
資料來源
- 科技分類
- 機械人科技
- 資料/文章來源
- MIT News
- 類型
- 大學原始研究報道;未取得論文全文
- 原文日期
- 2026-10-07
- 最近核實
- 2026-10-10
發現資料有誤?提供更正資料